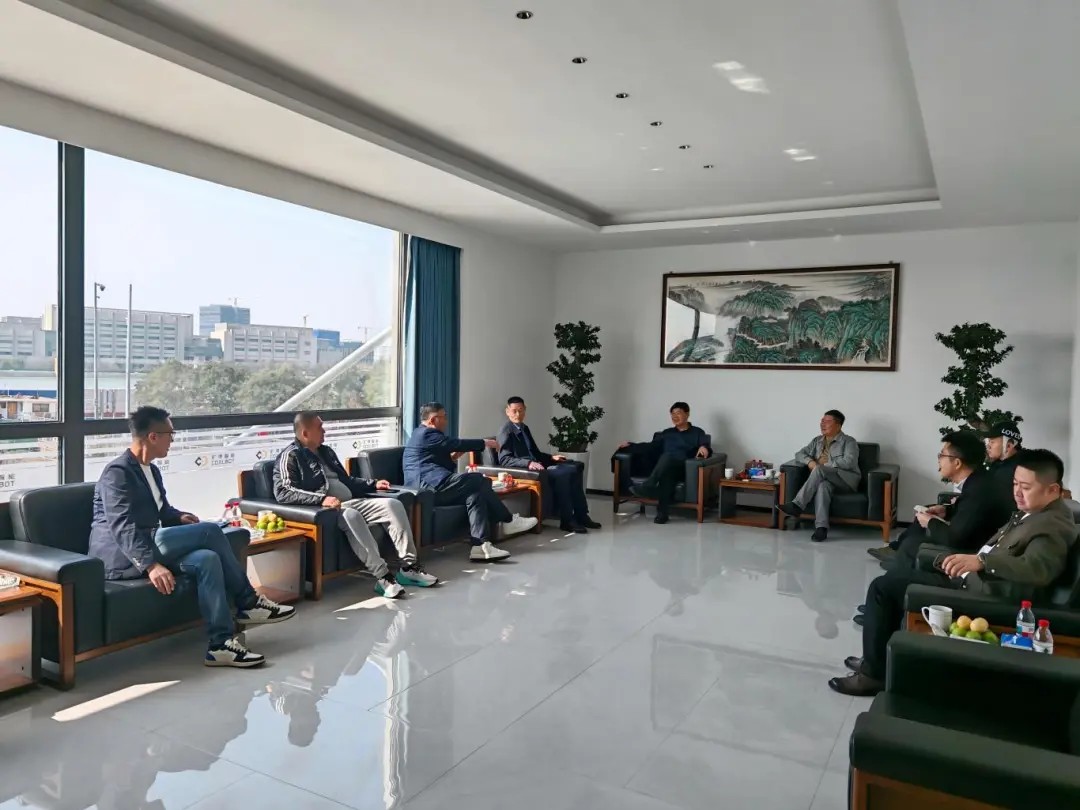
2025年10月30日,中国舰船研究设计中心邱诚、郭俊文,中国船舶712所易浩渊、联袂前来江苏旷博智能技术有限公司进行合作考察。江苏科技大学机械工程学院蒋小伟教授共同参会。旷博智能董事长杨海透,副总经理郑涛等人前往欢迎并主持本次会议进程。
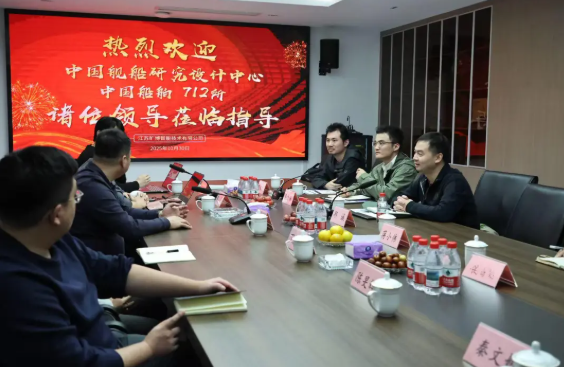
此次会议由旷博智能副总经理郑涛从先进巡检机器人智造、矿用智能选矸机智造、煤化工综管平台、主动安全AI监控平台几个方面对公司总体情况及产品详情进行介绍。
在公司技术研发方面,我们的产品的核心技术目前完全是自主研发、自己生产的,且核心部件均拿到了煤安、矿安证书。当前企业拥有授权专利29项,软件著作权73项。
在船舶行业,公司参制了中国船舶工业行业协会国内第一个《船舶舱室轨道式巡检机器人》标准,近期又与江苏科技大学携手拿下了关键核心技术攻关项目《船舶建造空地协同智能巡检机器人群与管控技术研究》,在机器人的过往的检测中也已完成了船舶方面相关的检测,例如耐久性测试、环境适应性测试等,可谓是布局已久。
 在产品上,我们公司目前的巡检机器人根据使用场景需求可分为防爆类与非防爆类两大类可供选择,两大类共计六款巡检机器人兼具具身智能,能够做到不需要链接服务器,使用平板即可搭载,且延时性低。同时,轮式巡检机器人作为一个可移动的智能载体可依据需求搭载如摄像头、烟感器、机械臂等模块,灵活调整。软件上,我们的机器人群管理平台能够进行巡检报表的自动生成,可依据需求以图片、视频或文字的形式展示,并在大模型中进行训练,从而得出是否需要检查或调整的结论,便于企业对设备进行全生命周期管理。
在观看实际案例视频时,邱诚提出了一个业内时常讨论的问题:”巡检机器人和固定位摄像头如何选择?"针对这个问题,杨海透董事长从企业角度出发给出了自己的答案:“第一,定点摄像头和巡检机器人都是为了减少人力成本的使用,以及减少因特殊环境内的人力活动造成的安全隐患。第二,在一些特殊的场景下,例如位置狭小、曲折机器人无法正常通过的地方,或者需要观测的数据较小,定点摄像头就能够完全满足需求时,从成本的角度我们也不建议使用巡检机器人。但是就目前来看,大多的项目需要监测的数据较多,位置跨度大,定点摄像头无法满足所有的需求,那么从项目的完成度和降低成本的角度上我们会更加建议采用定点摄像头搭配巡检机器人的方案。”
企业与产品介绍结束后,由技术部经理刘靖康针对本次船舶巡检机器人的项目要求对项目方案细节进行展开讲解,从轨道的设计安装,到机器人本体的机械设计,功能设计,如何能够应对船舶的特殊运行要求,结合现场三维模型,做了一个详细的介绍。更直观地展示了方案的诸多细节,便于双方的理解与沟通,也有利于我们根据反馈进行后续方案的不断改进完善。例如本次会议中提到的走线美观度问题及基于船舱的摇晃这一现场环境我们要如何应对晃动对于机器人稳定性影响等问题,郑总与刘经理针对提出的问题进行一一回应。
在沟通中中船方提到是否可以对巡检机器人的系统进行一个联动升级的问题,郑涛副总根据企业技术的实际情况也给出了回复:“如果玻璃窗口/门对需要读取的数据已经造成了遮挡的话确实是需要人工去打开柜门的。至于设备的联动这一个点我们已经实现,看现场的实际情况定施工方案。”
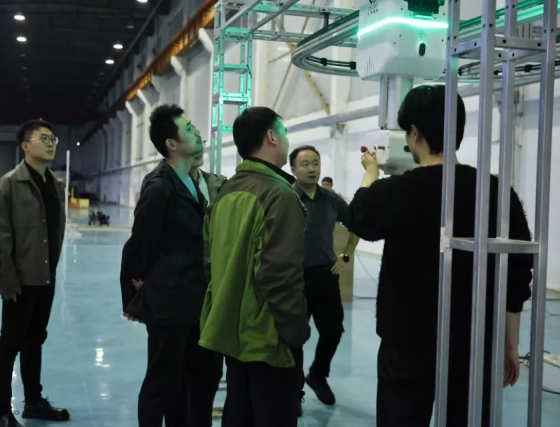
会议结束后,杨董与郑总邀请三人前往车间参观,实地观看和感受会议中讲述的产品功能。轨道式巡检机器人方面重点展示了机器人的升降和视频信息的实时传输,机器人能够确切地做到在平板上完成数据的操控并同步将机器人捕捉到的画面动作回传,做到低延时甚至无延时。
轮式巡检机器人则主要展示了四轮八驱的灵活性,在技术人员的指导下中国舰船研究设计中心,中国船舶712所的郭俊文、易浩渊、邱诚三人也进行了轮式巡检机器人的操控尝试。
产品参观结束后,本次考察活动也顺利拉下帷幕。在本次考察活动中,中国舰船研究设计中心,中国船舶712所基于“如何做得更好,更便于使用”的主题针对我们制作的方案提出了许多意见和建议。旷博智能也在此次会议中收获了许多的经验,后续将依据本次会议的讨论内容对方案进行进一步的完善和修改,期待旷博巡检机器人正式登上船舱,随波浪在大海上航行。